26년 3분기 대동로보틱스 모바일 매니퓰레이터 상위제어 SW 시니어 개발자 모집
공고 요약
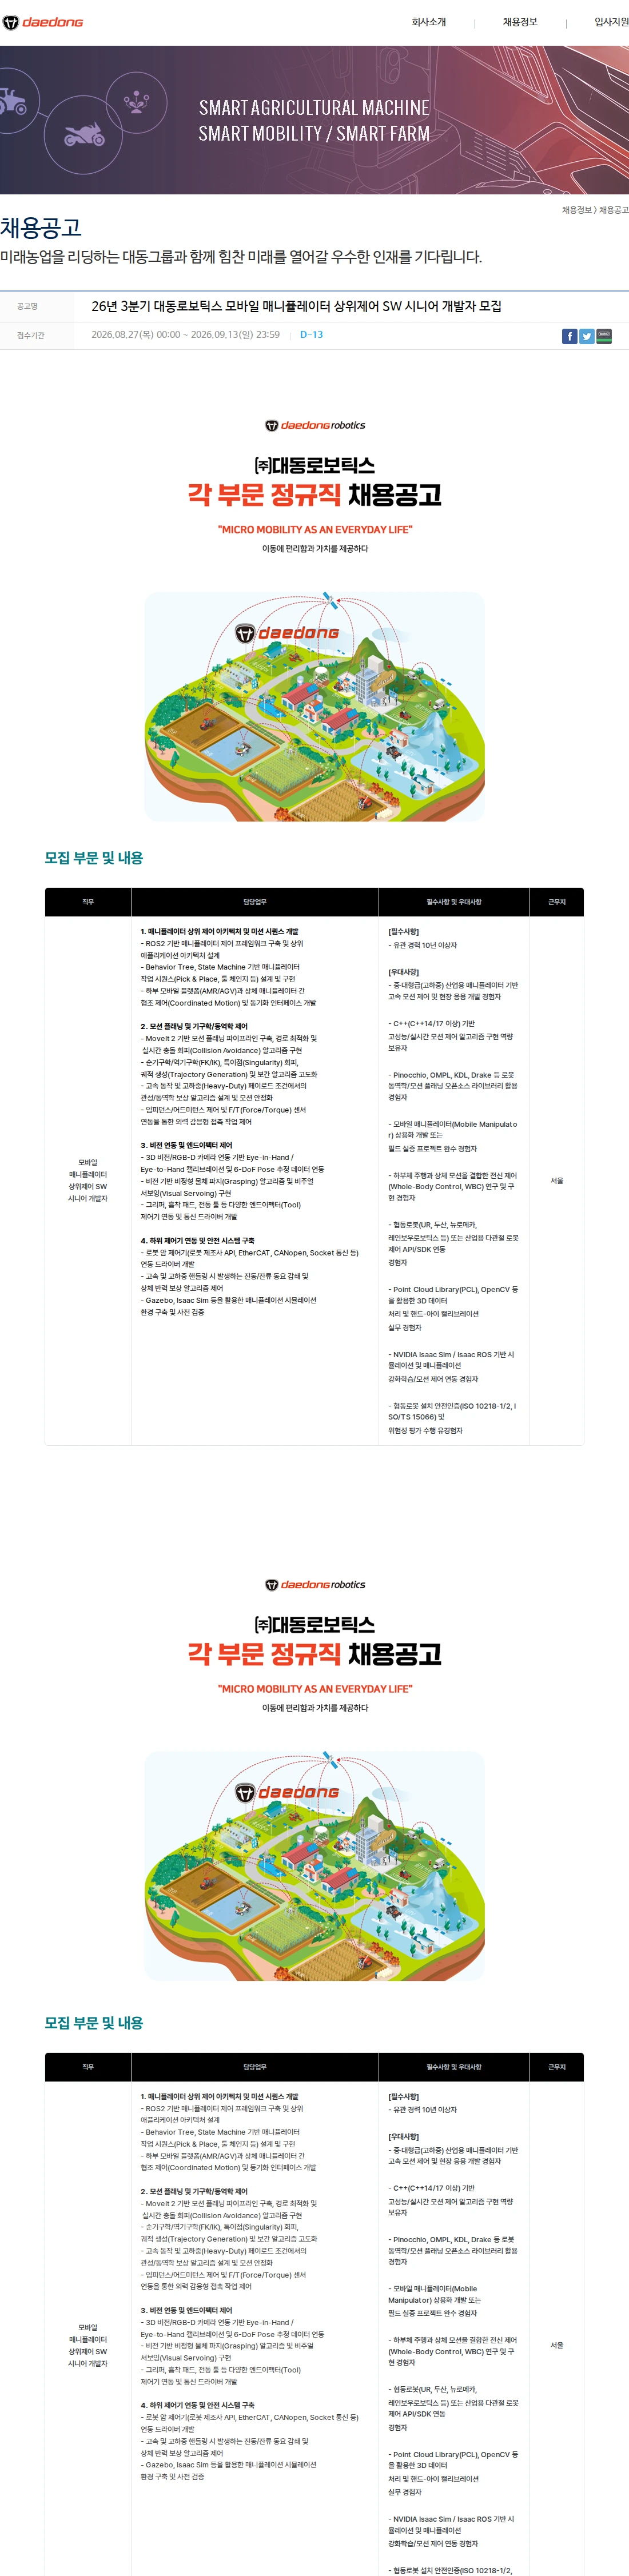
담당업무
ROS2 기반 매니퓰레이터 제어 프레임워크 구축 및 상위 애플리케이션 아키텍처 설계
Behavior Tree·State Machine 기반 Pick & Place·툴 체인지 작업 시퀀스 설계 및 구현
AMR·AGV 모바일 플랫폼과 상체 매니퓰레이터 간 협조 제어 및 동기화 인터페이스 개발
MoveIt 2 기반 모션 플래닝 파이프라인 구축, 경로 최적화 및 실시간 충돌 회피 알고리즘 구현
순기구학·역기구학, 특이점 회피, 궤적 생성 및 보간 알고리즘 고도화
고속·고하중 조건의 관성·동역학 보상 및 모션 안정화 알고리즘 설계
임피던스·어드미턴스 제어와 F/T 센서 연동을 통한 외력 감응형 접촉 작업 제어
3D 비전·RGB-D 카메라 기반 Eye-in-Hand·Eye-to-Hand 캘리브레이션 및 6-DoF 포즈 데이터 연동
비전 기반 비정형 물체 파지 알고리즘 및 비주얼 서보잉 구현
그리퍼·흡착 패드·전동 툴 등 엔드이펙터 제어기 연동 및 통신 드라이버 개발
로봇 제조사 API, EtherCAT, CANopen, Socket 통신 기반 하위 제어기 연동 드라이버 개발
고속·고하중 핸들링의 진동·잔류 동요 감쇄 및 상체 반력 보상 알고리즘 제어
Gazebo·Isaac Sim 기반 매니퓰레이션 시뮬레이션 환경 구축 및 사전 검증
자격요건
유관 경력 10년 이상
매니퓰레이터 상위 제어 아키텍처 및 미션 시퀀스 개발 역량
우대사항
중·대형급 고하중 산업용 매니퓰레이터의 고속 모션 제어 및 현장 응용 개발 경험
C++14/17 이상 기반 고성능·실시간 모션 제어 알고리즘 구현 역량
Pinocchio·OMPL·KDL·Drake 등 로봇 동역학·모션 플래닝 오픈소스 라이브러리 활용 경험
모바일 매니퓰레이터 상용화 개발 또는 필드 실증 프로젝트 완수 경험
하부체 주행과 상체 모션을 결합한 전신 제어 연구 및 구현 경험
협동로봇 또는 산업용 다관절 로봇 제어 API·SDK 연동 경험
PCL·OpenCV 기반 3D 데이터 처리 및 핸드-아이 캘리브레이션 실무 경험
NVIDIA Isaac Sim·Isaac ROS 기반 시뮬레이션 및 매니퓰레이션 강화학습·모션 제어 연동 경험
협동로봇 설치 안전인증 및 위험성 평가 수행 경험
접수방법
채용 홈페이지 지원서 작성
마감기한
2026년 9월 13일 23:59까지
공고 원문
이런 공고는 어때요?

플라잎
5년~20년 · 정규직 · 경기
 그룹바이
메타파머스
2년~20년 · 정규직 · 서울
그룹바이플라잎
20년 이하 · 병역특례 · 경기
그룹바이
에코트로닉스
3년~10년 · 정규직 · 경기
그룹바이
고레로보틱스
10년 이하 · 정규직 · 서울
그룹바이
현대자동차
3년 이상 · 정규직 · 경기
 직행
현대오토에버
5년 이상 · 정규직 · 서울

AMD
15년 이상 · 정규직 · 해외
직행
CJ대한통운
2년 이상 · 정규직 · 기타
직행
한화로보틱스
5년~18년 · 정규직 · 경기

베어로보틱스
3년~10년 · 정규직 · 서울
직행
비전스페이스
10년~15년 · 정규직 · 서울
 원티드

니어스랩
3년 이상 · 정규직 · 대전
원티드
프리뉴
5년~11년 · 정규직 · 경기
원티드니어스랩
3년 이상 · 정규직 · 서울
원티드니어스랩
3년 이상 · 정규직 · 서울
원티드
세코어로보틱스
5년~11년 · 정규직 · 서울
원티드비전스페이스
10년~20년 · 정규직 · 서울
원티드니어스랩
3년 이상 · 정규직 · 서울
직행디하이브
5년 이상 · 정규직 · 대전
원티드