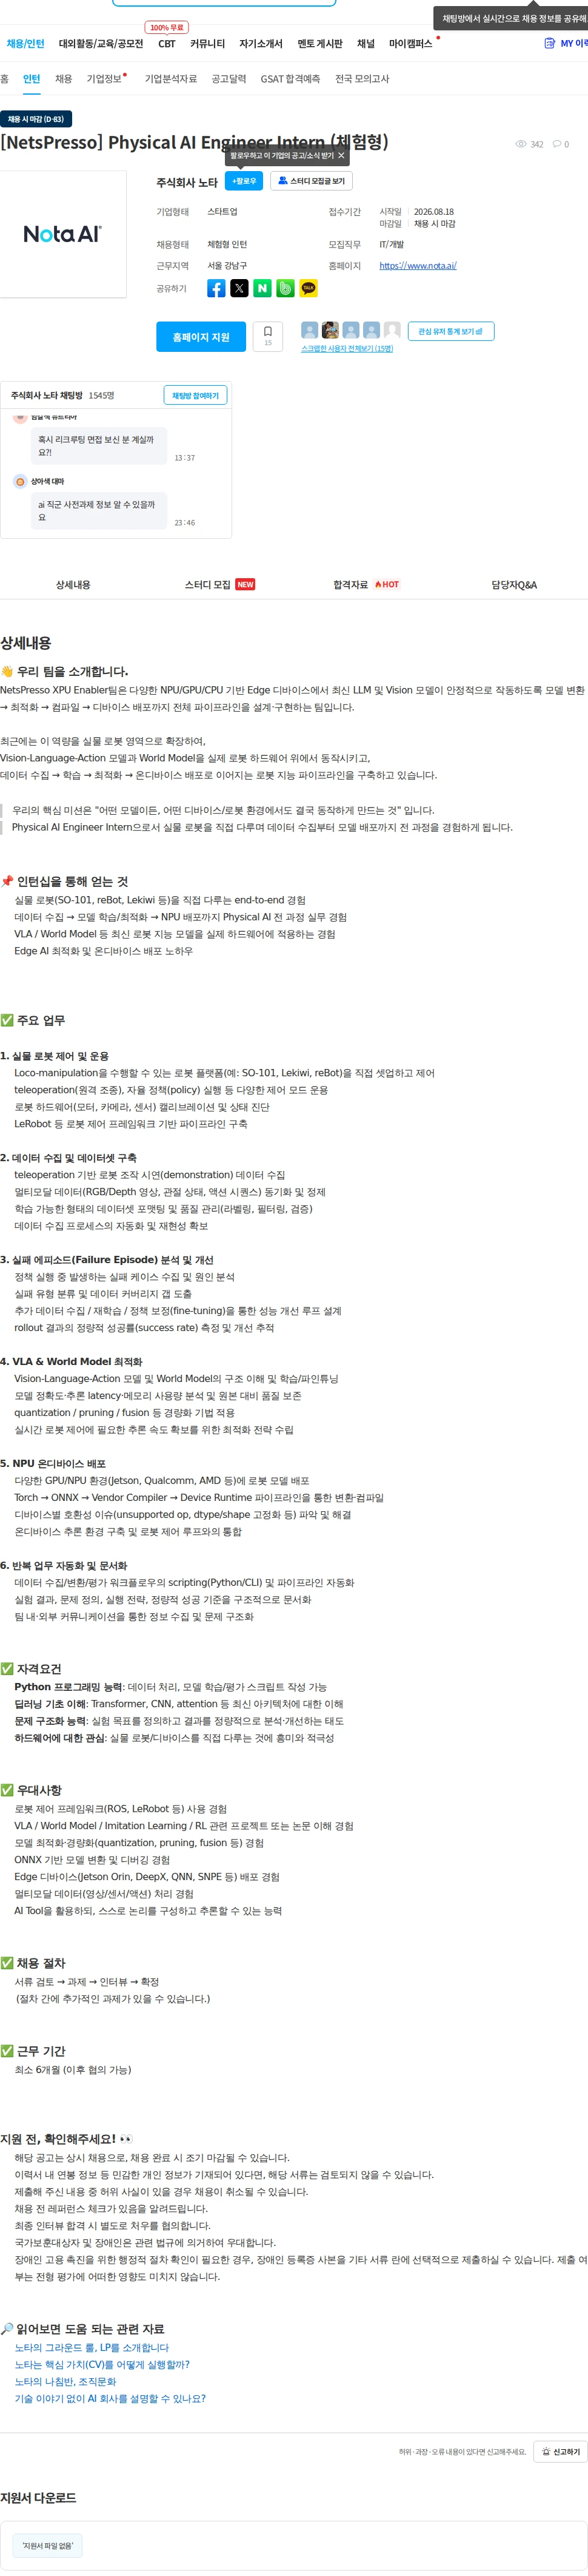
[NetsPresso] Physical AI Engineer Intern (체험형)
공고 요약
담당업무
SO-101, Lekiwi, reBot 등 실물 로봇 플랫폼 셋업·제어·운용
모터·카메라·센서 캘리브레이션 및 상태 진단
LeRobot 기반 로봇 제어 파이프라인 구축
teleoperation 기반 로봇 조작 시연 데이터 수집
RGB·Depth 영상, 관절 상태, 액션 시퀀스 등 멀티모달 데이터 동기화·정제
데이터셋 포맷팅, 라벨링·필터링·검증 및 수집 프로세스 자동화
실패 에피소드 수집·원인 분석, 실패 유형 분류 및 데이터 커버리지 갭 도출
추가 데이터 수집·재학습·정책 보정을 통한 성능 개선 루프 설계
성공률 측정 및 개선 추적
VLA 및 World Model 학습·파인튜닝
모델 정확도·추론 지연·메모리 사용량 분석
quantization·pruning·fusion 기반 모델 경량화
Jetson·Qualcomm·AMD 등 GPU·NPU 환경에 모델 배포
Torch → ONNX → Vendor Compiler → Device Runtime 변환·컴파일 파이프라인 구축
디바이스 호환성 이슈 파악·해결 및 온디바이스 추론 환경과 로봇 제어 루프 통합
Python·CLI 기반 데이터 수집·변환·평가 워크플로우 자동화
실험 결과, 문제 정의, 실행 전략, 정량적 성공 기준 문서화
팀 내·외부 커뮤니케이션을 통한 정보 수집 및 문제 구조화
자격요건
Python 프로그래밍 능력
데이터 처리 및 모델 학습·평가 스크립트 작성 능력
Transformer, CNN, attention 등 딥러닝 기초 이해
실험 목표 정의 및 결과의 정량적 분석·개선 능력
실물 로봇·디바이스를 직접 다루는 데 대한 관심과 적극성
우대사항
ROS, LeRobot 등 로봇 제어 프레임워크 사용 경험
VLA, World Model, Imitation Learning, RL 관련 프로젝트 또는 논문 이해
모델 최적화·경량화 경험
ONNX 기반 모델 변환 및 디버깅 경험
Jetson Orin, DeepX, QNN, SNPE 등 Edge 디바이스 배포 경험
영상·센서·액션 등 멀티모달 데이터 처리 경험
AI Tool을 활용하면서 스스로 논리를 구성하고 추론하는 능력
국가보훈대상자 및 장애인 우대
전형절차
서류 검토
과제
인터뷰
확정
절차 간 추가 과제 가능
근무환경
실물 로봇을 직접 다루는 Physical AI 전 과정 경험
데이터 수집부터 모델 학습·최적화·NPU 배포까지 실무 경험
VLA·World Model의 실제 하드웨어 적용 경험
Edge AI 최적화 및 온디바이스 배포 경험
마감기한
채용시 마감
공고 원문
이런 공고는 어때요?

어쎈드(ASCEND)
10년 이하 · 정규직 · 서울
 그룹바이
페이스웹
20년 이하 · 정규직 · 서울
그룹바이
딥아이
7년~10년 · 정규직 · 부산
그룹바이딥아이
20년 이하 · 정규직 · 부산
그룹바이
폴라펄스
10년 이하 · 계약직 · 서울
그룹바이
테라마임
4년~20년 · 정규직 · 서울
그룹바이
퓨처릭스
20년 이하 · 정규직 · 경기
그룹바이
미리디
1년~3년 · 정규직 · 서울
그룹바이
주미당
8년~20년 · 정규직 · 서울
그룹바이
베스펙스
3년~8년 · 정규직 · 서울
그룹바이
인쇼츠
7년~20년 · 정규직 · 서울
그룹바이테라마임
3년 이하 · 정규직 · 서울
그룹바이
OURSYMBOL(아워심볼)
20년 이하 · 정규직 · 서울
그룹바이
플라잎
20년 이하 · 병역특례 · 경기
그룹바이
틴커
3년~10년 · 정규직 · 서울
그룹바이페이스웹
9년 이하 · 정규직 · 서울
그룹바이
텔어스
20년 이하 · 체험형인턴 · 서울
그룹바이
두잇플래닛
5년~20년 · 계약직 · 경기
그룹바이
세카
20년 이하 · 정규직 · 서울
그룹바이
모사재인
3년~15년 · 정규직 · 서울
그룹바이