휴머노이드 모방학습 엔지니어 모집 | 로보티즈
공고 요약
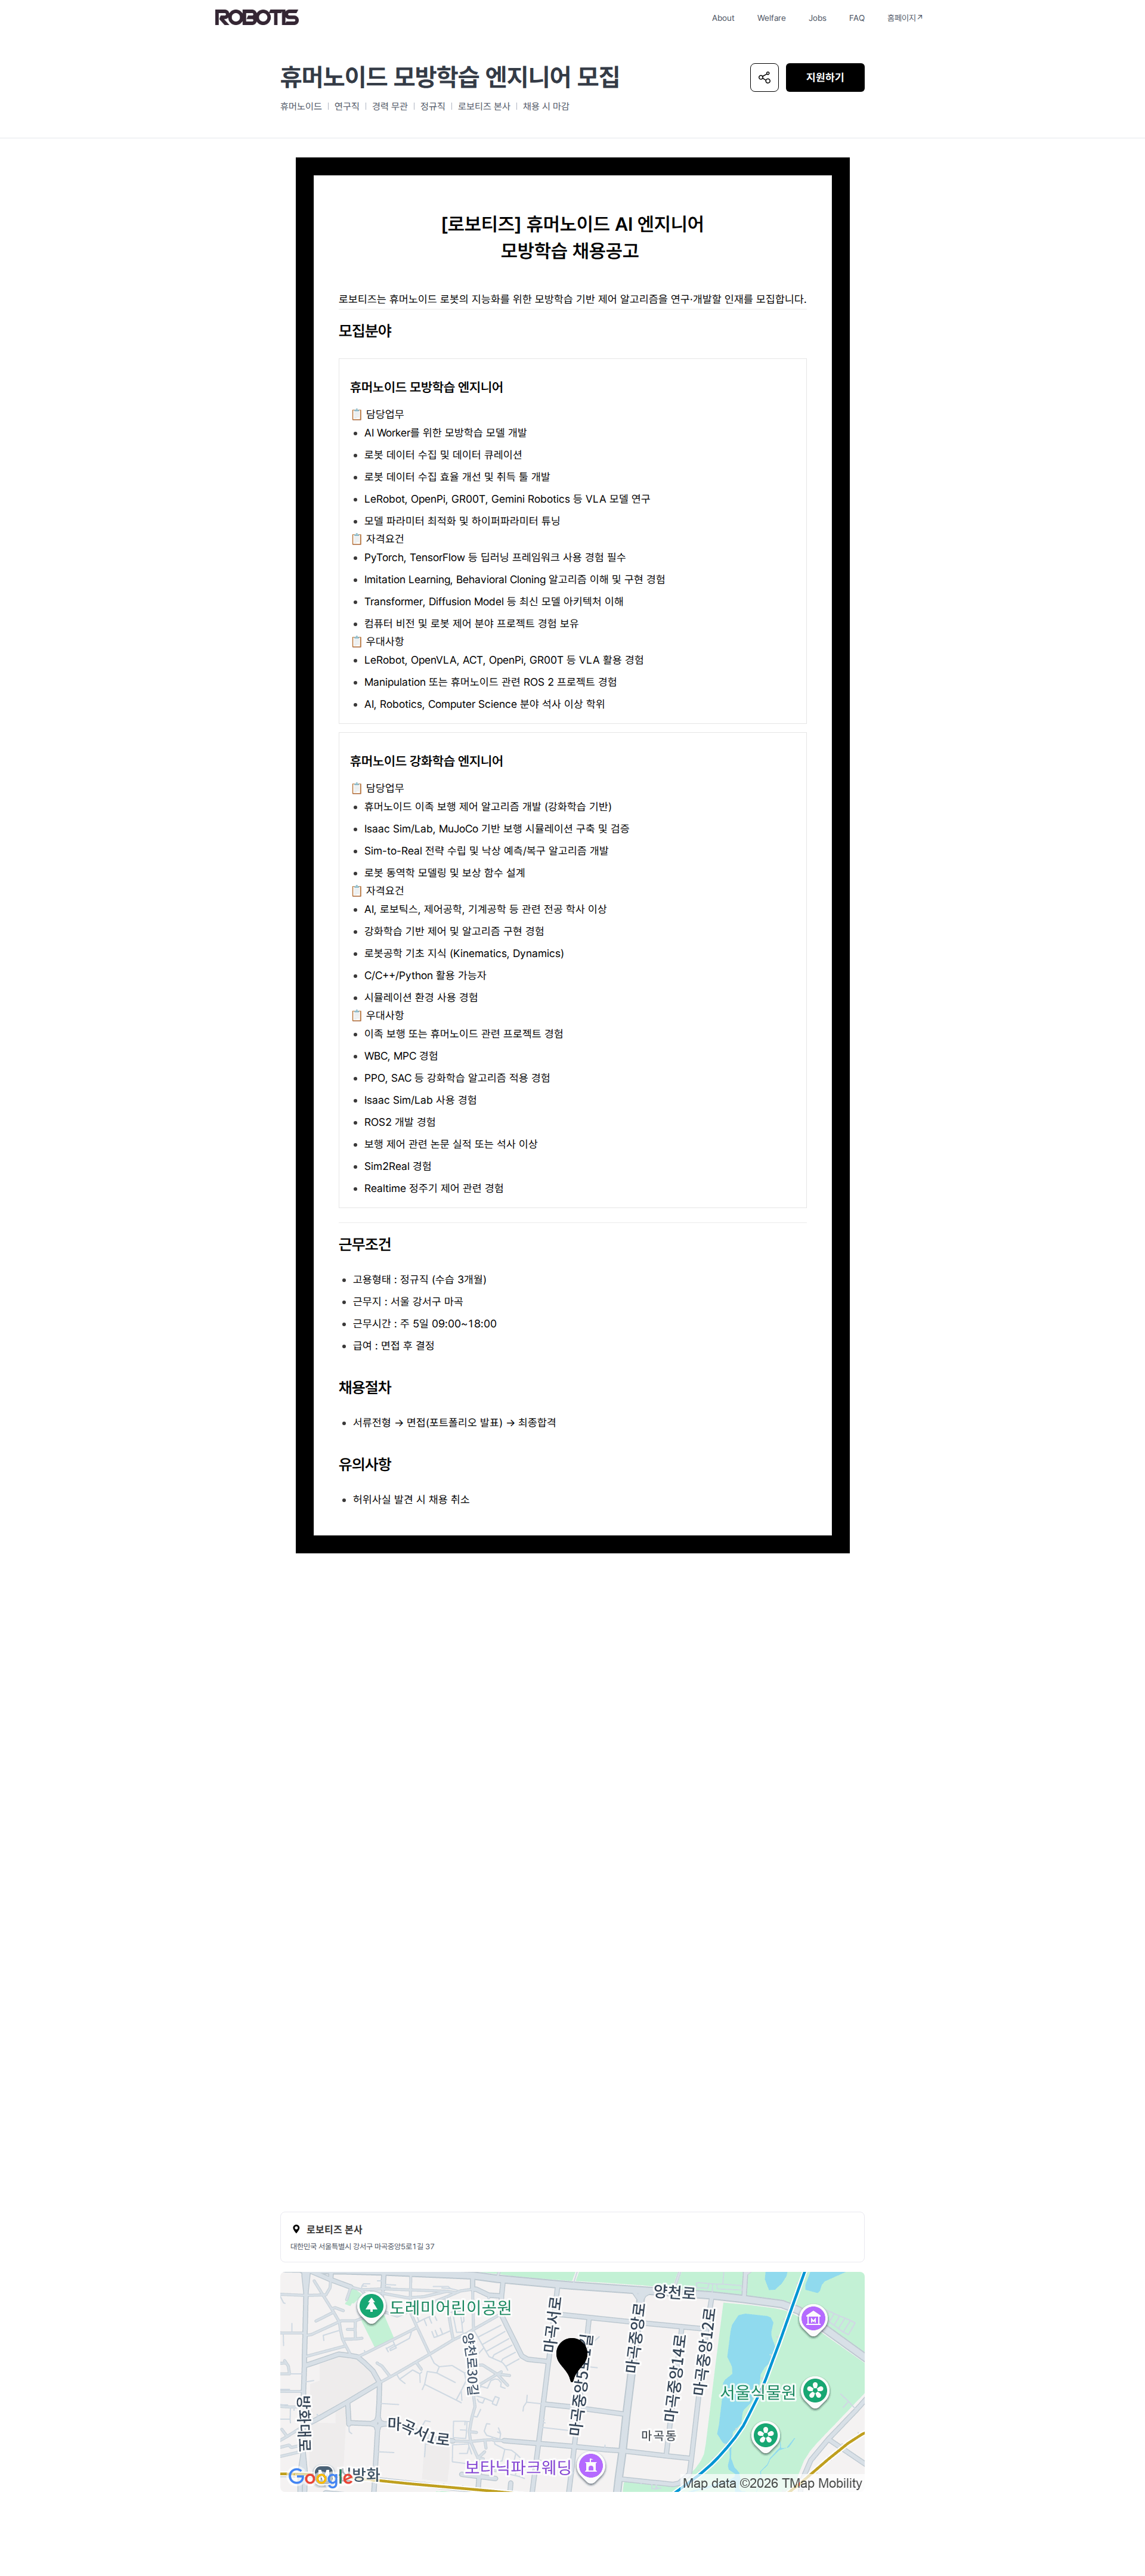
휴머노이드 모방학습 엔지니어 담당업무
AI Worker를 위한 모방학습 모델 개발
로봇 데이터 수집 및 데이터 큐레이션
로봇 데이터 수집 효율 개선 및 취득 툴 개발
LeRobot, OpenPi, GR00T, Gemini Robotics 등 VLA 모델 연구
모델 파라미터 최적화 및 하이퍼파라미터 튜닝
휴머노이드 모방학습 엔지니어 자격요건
PyTorch, TensorFlow 등 딥러닝 프레임워크 사용 경험 필수
Imitation Learning, Behavioral Cloning 알고리즘 이해 및 구현 경험
Transformer, Diffusion Model 등 최신 모델 아키텍처 이해
컴퓨터 비전 및 로봇 제어 분야 프로젝트 경험 보유
휴머노이드 모방학습 엔지니어 우대사항
LeRobot, OpenVLA, ACT, OpenPi, GR00T 등 VLA 활용 경험
Manipulation 또는 휴머노이드 관련 ROS 2 프로젝트 경험
AI, Robotics, Computer Science 분야 석사 이상 학위
휴머노이드 이족 보행 제어 엔지니어 담당업무
이족 보행 제어 알고리즘 개발 (강화학습 기반)
Isaac Sim/Lab, MuJoCo 기반 보행 시뮬레이션 구축 및 검증
Sim-to-Real 전략 수립 및 낙상 예측/복구 알고리즘 개발
로봇 동역학 모델링 및 보상 함수 설계
휴머노이드 이족 보행 제어 엔지니어 자격요건
AI, 로보틱스, 제어공학, 기계공학 등 관련 전공 학사 이상
강화학습 기반 제어 및 알고리즘 구현 경험
로봇공학 기초 지식(Kinematics, Dynamics)
C/C++/Python 활용 가능자
시뮬레이션 환경 사용 경험
휴머노이드 이족 보행 제어 우대사항
이족 보행 또는 휴머노이드 관련 프로젝트 경험
WBC, MPC 경험
PPO, SAC 등 강화학습 알고리즘 적용 경험
Isaac Sim/Lab 사용 경험
ROS2 개발 경험
보행 제어 관련 논문 실적 또는 석사 이상
Sim2Real 경험
Realtime 정주기 제어 관련 경험
근무조건
근무시간: 주 5일 09:00~18:00
급여: 면접 후 결정
전형절차
서류전형
면접(포트폴리오 발표)
최종합격
접수방법
지원하기
마감기한
채용시 마감
공고 원문
이런 공고는 어때요?

어쎈드(ASCEND)
10년 이하 · 정규직 · 서울
 그룹바이
페이스웹
20년 이하 · 정규직 · 서울
그룹바이
딥아이
7년~10년 · 정규직 · 부산
그룹바이딥아이
20년 이하 · 정규직 · 부산
그룹바이
폴라펄스
10년 이하 · 계약직 · 서울
그룹바이
테라마임
4년~20년 · 정규직 · 서울
그룹바이
퓨처릭스
20년 이하 · 정규직 · 경기
그룹바이
미리디
1년~3년 · 정규직 · 서울
그룹바이
주미당
8년~20년 · 정규직 · 서울
그룹바이
인쇼츠
7년~20년 · 정규직 · 서울
그룹바이테라마임
3년 이하 · 정규직 · 서울
그룹바이
OURSYMBOL(아워심볼)
20년 이하 · 정규직 · 서울
그룹바이
플라잎
20년 이하 · 병역특례 · 경기
그룹바이
틴커
3년~10년 · 정규직 · 서울
그룹바이페이스웹
9년 이하 · 정규직 · 서울
그룹바이
텔어스
20년 이하 · 체험형인턴 · 서울
그룹바이
두잇플래닛
5년~20년 · 계약직 · 경기
그룹바이
세카
20년 이하 · 정규직 · 서울
그룹바이
모사재인
3년~15년 · 정규직 · 서울
그룹바이
스페이스비전에이아이
3년 이상 · 정규직 · 서울
그룹바이