로봇핸드 제어 엔지니어
공고 요약
경력5년~20년
채용 유형정규직
학력석사
지역경기
마감일D-27
출처점핏
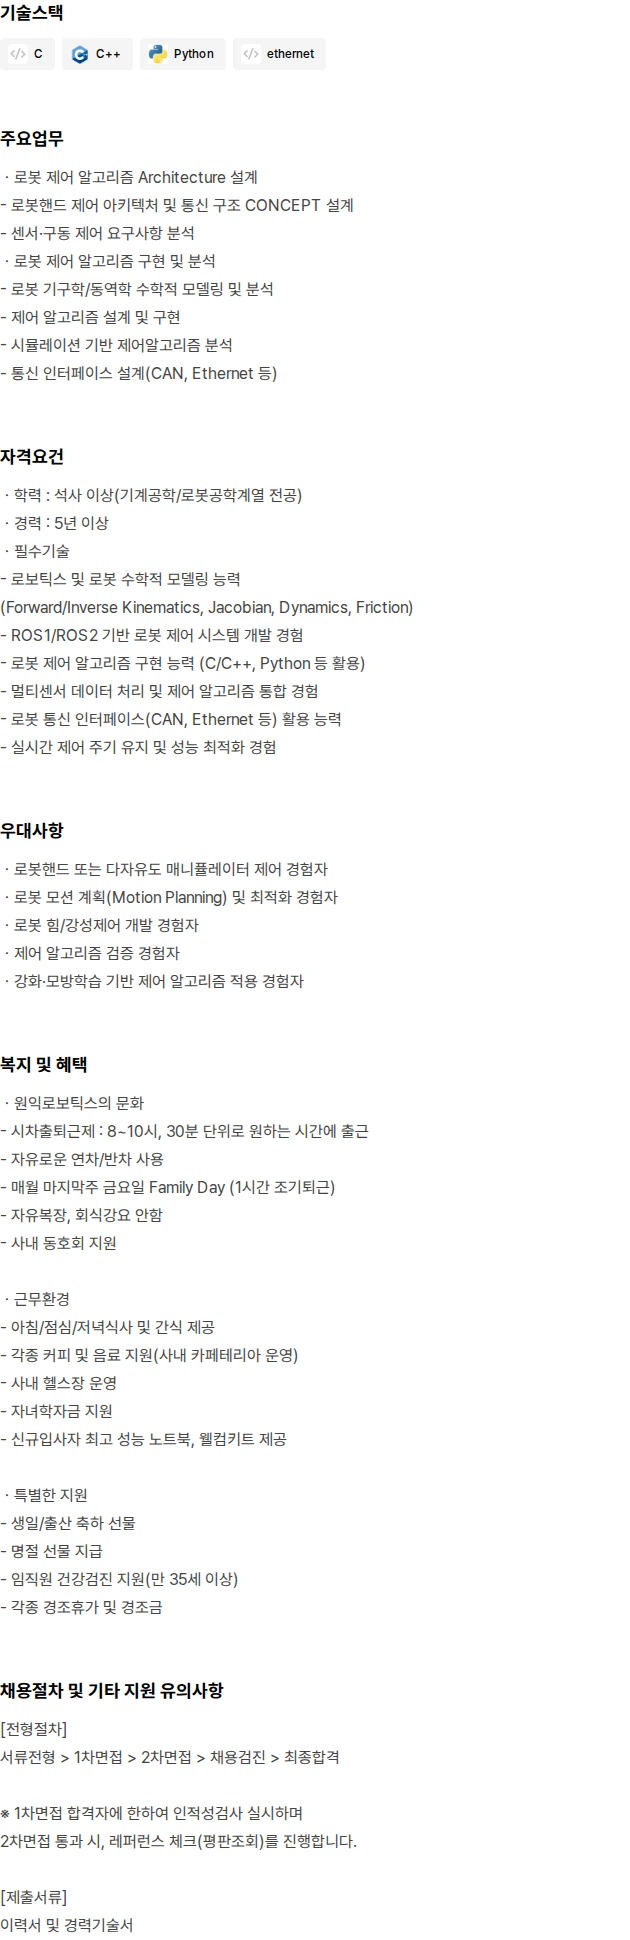
주요업무
로봇핸드 제어 아키텍처 및 통신 구조 콘셉트 설계
센서·구동 제어 요구사항 분석
로봇 기구학·동역학 수학적 모델링 및 분석
제어 알고리즘 설계·구현 및 시뮬레이션 기반 분석
CAN·Ethernet 등 통신 인터페이스 설계
필수 역량
Forward/Inverse Kinematics, Jacobian, Dynamics, Friction 등 로보틱스 수학적 모델링
ROS1/ROS2 기반 로봇 제어 시스템 개발
C/C++, Python을 활용한 로봇 제어 알고리즘 구현
멀티센서 데이터 처리 및 제어 알고리즘 통합
CAN·Ethernet 등 로봇 통신 인터페이스 활용
실시간 제어 주기 유지 및 성능 최적화
우대사항
로봇핸드 또는 다자유도 매니퓰레이터 제어 경험
로봇 모션 계획 및 최적화 경험
로봇 힘·강성 제어 개발 경험
제어 알고리즘 검증 경험
강화·모방학습 기반 제어 알고리즘 적용 경험
근무환경
8~10시 사이 30분 단위로 출근 시간을 선택하는 시차출퇴근제
자유로운 연차·반차 사용
매월 마지막 주 금요일 패밀리데이 조기 퇴근
자유복장, 회식 강요 없음
사내 동호회 지원
복리후생
아침·점심·저녁 식사 및 간식 제공
사내 카페테리아 커피·음료 지원
사내 헬스장 운영
자녀학자금 지원
신규 입사자 노트북 및 웰컴키트 제공
생일·출산 축하 선물
명절 선물
건강검진 지원
경조휴가 및 경조금
전형절차
서류전형
1차면접
채용검진
최종합격
전형 관련 안내
1차면접 합격자 대상 인적성검사
2차면접 통과 시 레퍼런스 체크
제출서류
이력서
경력기술서
마감기한
2026년 11월 6일 08:59까지
원익로보틱스 지원하기 전 이력서 Check
시간이 없다면 AI와 한번에 수정해보세요
공고 원문
이런 공고 어때요?
지금 많이 보는 공고
