로봇 제어 · 학습 기반 제어 연구원
공고 요약
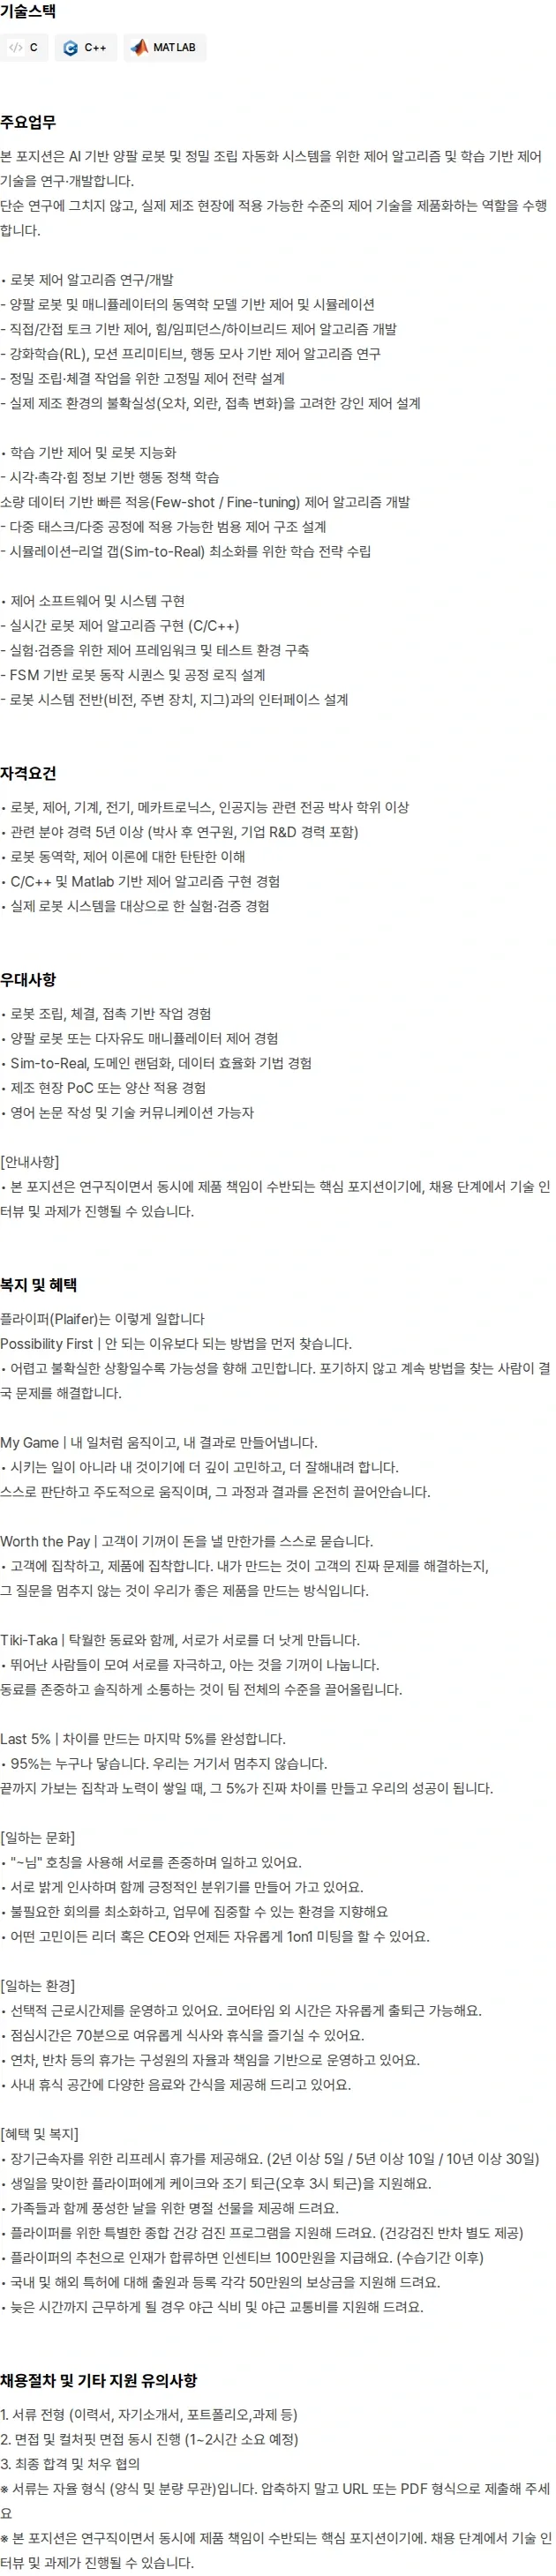
담당업무
양팔 로봇 및 매니퓰레이터의 동역학 모델 기반 제어와 시뮬레이션
직접·간접 토크 제어, 힘·임피던스·하이브리드 제어 알고리즘 개발
강화학습, 모션 프리미티브, 행동 모사 기반 제어 알고리즘 연구
정밀 조립·체결 작업을 위한 고정밀 제어 전략 설계
오차·외란·접촉 변화 등 제조 환경의 불확실성을 고려한 강인 제어 설계
시각·촉각·힘 정보 기반 행동 정책 학습
소량 데이터 기반 빠른 적응을 위한 Few-shot·Fine-tuning 제어 알고리즘 개발
다중 태스크·다중 공정용 범용 제어 구조 설계
Sim-to-Real 최소화를 위한 학습 전략 수립
C/C++ 기반 실시간 로봇 제어 알고리즘 구현
제어 프레임워크 및 실험·검증용 테스트 환경 구축
FSM 기반 로봇 동작 시퀀스와 공정 로직 설계
비전·주변 장치·지그 등 로봇 시스템 인터페이스 설계
자격요건
로봇·제어·기계·전기·메카트로닉스·인공지능 관련 전문성
로봇 동역학과 제어 이론에 대한 탄탄한 이해
C/C++ 및 MATLAB 기반 제어 알고리즘 구현 경험
실제 로봇 시스템 실험·검증 경험
우대사항
로봇 조립·체결·접촉 기반 작업 경험
양팔 로봇 또는 다자유도 매니퓰레이터 제어 경험
Sim-to-Real, 도메인 랜덤화, 데이터 효율화 기법 경험
제조 현장 PoC 또는 양산 적용 경험
영어 논문 작성 및 기술 커뮤니케이션 가능
근무환경
Possibility First: 어려운 상황에서도 해결 방법을 먼저 찾는 문화
My Game: 스스로 판단하고 결과를 주도적으로 책임지는 업무 방식
Worth the Pay: 고객 문제와 제품 가치에 집중하는 문화
Tiki-Taka: 동료 간 지식 공유와 솔직한 소통
Last 5%: 차이를 만드는 완성도까지 추구하는 문화
서로 존중하는 님 호칭 사용
불필요한 회의를 줄이고 업무 집중을 중시
리더 또는 CEO와 자유로운 1on1 미팅 가능
선택적 근로시간제 및 코어타임 외 자유로운 출퇴근
70분 점심시간
자율과 책임 기반의 연차·반차 운영
사내 휴식 공간의 음료·간식 제공
복리후생
장기근속자 리프레시 휴가
생일 케이크 및 오후 3시 조기 퇴근
명절 선물
종합 건강검진 프로그램 및 건강검진 반차
추천 인재 합류 시 인센티브 100만원
국내·해외 특허 출원 및 등록 보상금
야근 시 식비 및 교통비 지원
전형절차
서류 전형
면접 및 컬처핏 면접 동시 진행
최종 합격 및 처우 협의
접수방법
이력서, 자기소개서, 포트폴리오, 과제 등 제출
서류는 자율 형식이며 양식과 분량 제한 없음
압축하지 않고 URL 또는 PDF 형식으로 제출
채용 단계에서 기술 인터뷰 및 과제가 진행될 수 있음
마감기한
2026년 10월 21일 08:59까지
공고 원문
이런 공고는 어때요?
네오위즈
3년~10년 · 정규직 · 경기
 직행
니어스랩
10년 이상 · 정규직 · 서울
직행
메가존클라우드
2년~10년 · 정규직 · 서울
직행
뉴로클
1년~3년 · 병역특례 · 서울
직행
텔레칩스
3년~15년 · 정규직 · 경기
직행
파두
5년~10년 · 정규직 · 서울
직행니어스랩
5년 이상 · 정규직 · 서울
직행
서울로보틱스
5년 이상 · 정규직 · 경기
직행
덴티움
8년 이상 · 정규직 · 경기
직행
에이피알
4년 이상 · 정규직 · 서울
직행
세방전지
4년 이상 · 정규직 · 경기
직행
이노스페이스
3년 이상 · 병역특례 외 1개 · 세종
직행이노스페이스
3년 이상 · 병역특례 외 1개 · 세종
직행
마이크로소프트(Microsoft)
3년 이상 · 정규직 · 해외
직행
JPMorganChase
4년 이상 · 정규직 · 해외
직행
삼성SDI
2년 이상 · 정규직 · 경기
마이크로소프트(Microsoft)
3년 이하 · 체험형인턴 · 해외
직행
P&G
5년 이하 · 정규직 · 해외
직행마이크로소프트(Microsoft)
1년 이상 · 정규직 · 해외
직행마이크로소프트(Microsoft)
1년 이상 · 정규직 · 해외
직행