비전 SLAM 개발자(3~8년)
공고 요약
주요업무
비전 SLAM 개발 리딩
LiDAR 기반 실내 SLAM 및 절대 위치 측위 알고리즘 개발
Reflector·Marker 기반 위치 보정 및 SLAM 하이브리드 구조 설계
Visual SLAM·VIO 기반 카메라 보조 위치 인식
LiDAR·IMU·Encoder·Camera 멀티 센서 융합
ROS2 및 순수 C++ 기반 SLAM 시스템 구현
실환경 테스트, Drift 보정 및 성능 최적화
자격요건
LiDAR SLAM 및 Visual SLAM 실무 경험
ROS2 기반 SLAM 시스템 개발 경험 및 C++ 기반 SLAM 알고리즘 구현 능력
LiDAR·Camera·IMU·Wheel Encoder 등 실제 센서 사용 경험
선형대수·최적화·확률 기반 추정 등 SLAM 핵심 수학 이해
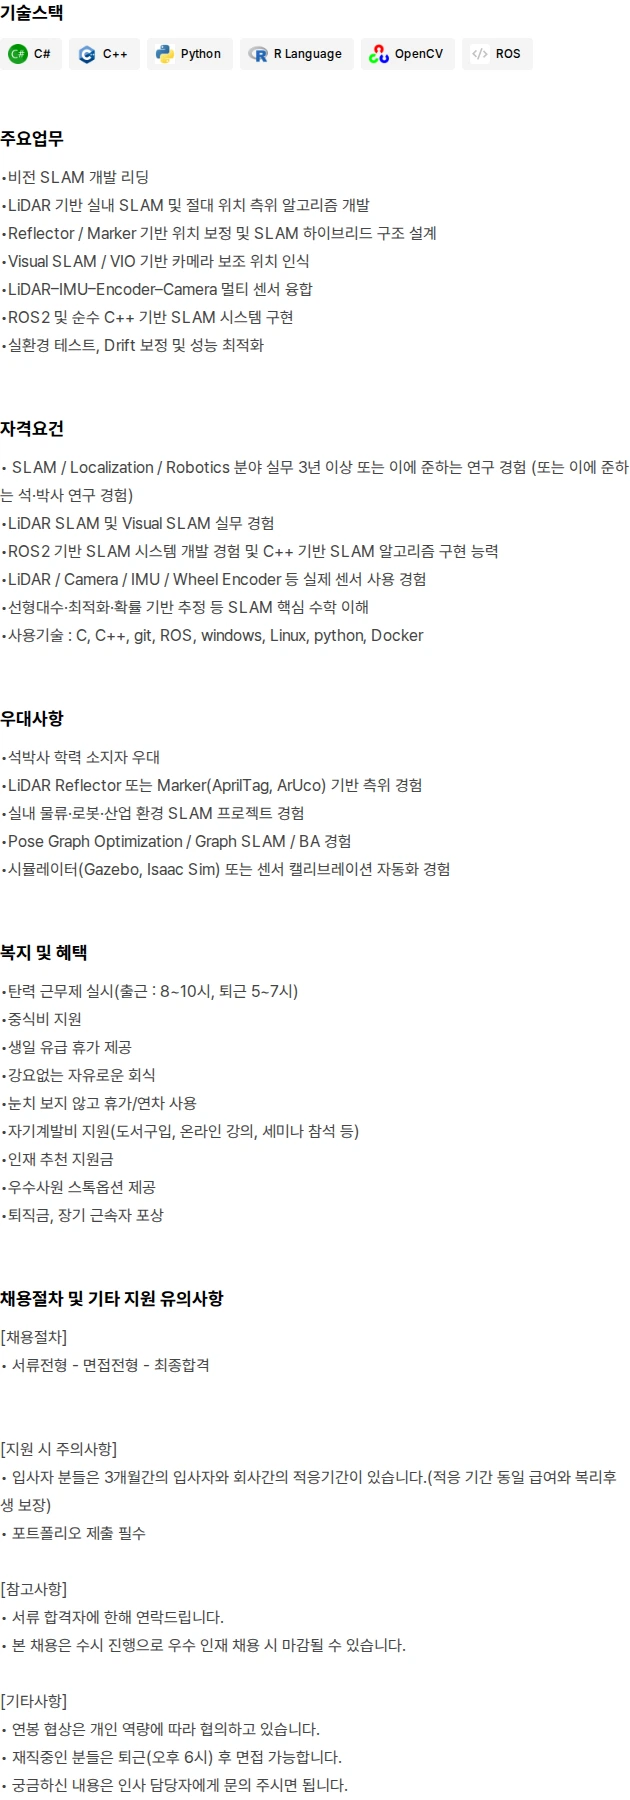
C, C++, git, ROS, Windows, Linux, Python, Docker 사용 기술
우대사항
LiDAR Reflector 또는 Marker(AprilTag, ArUco) 기반 측위 경험
실내 물류·로봇·산업 환경 SLAM 프로젝트 경험
Pose Graph Optimization·Graph SLAM·BA 경험
Gazebo·Isaac Sim 시뮬레이터 또는 센서 캘리브레이션 자동화 경험
보상 및 복리후생
연봉은 개인 역량에 따라 협의
중식비 지원
생일 유급 휴가
자기계발비 지원(도서 구입, 온라인 강의, 세미나 참석 등)
인재 추천 지원금
우수사원 스톡옵션
퇴직금 및 장기 근속자 포상
근무환경
탄력 근무제(출근 8~10시, 퇴근 5~7시)
강요 없는 자유로운 회식
눈치 보지 않고 휴가·연차 사용
전형절차 및 지원방법
서류전형
면접전형
최종합격
포트폴리오 제출 필수
서류 합격자에 한해 개별 연락
마감기한
2026년 12월 5일 08:59까지
WATA Inc. 지원하기 전 이력서 Check
시간이 없다면 AI와 한번에 수정해보세요
공고 원문