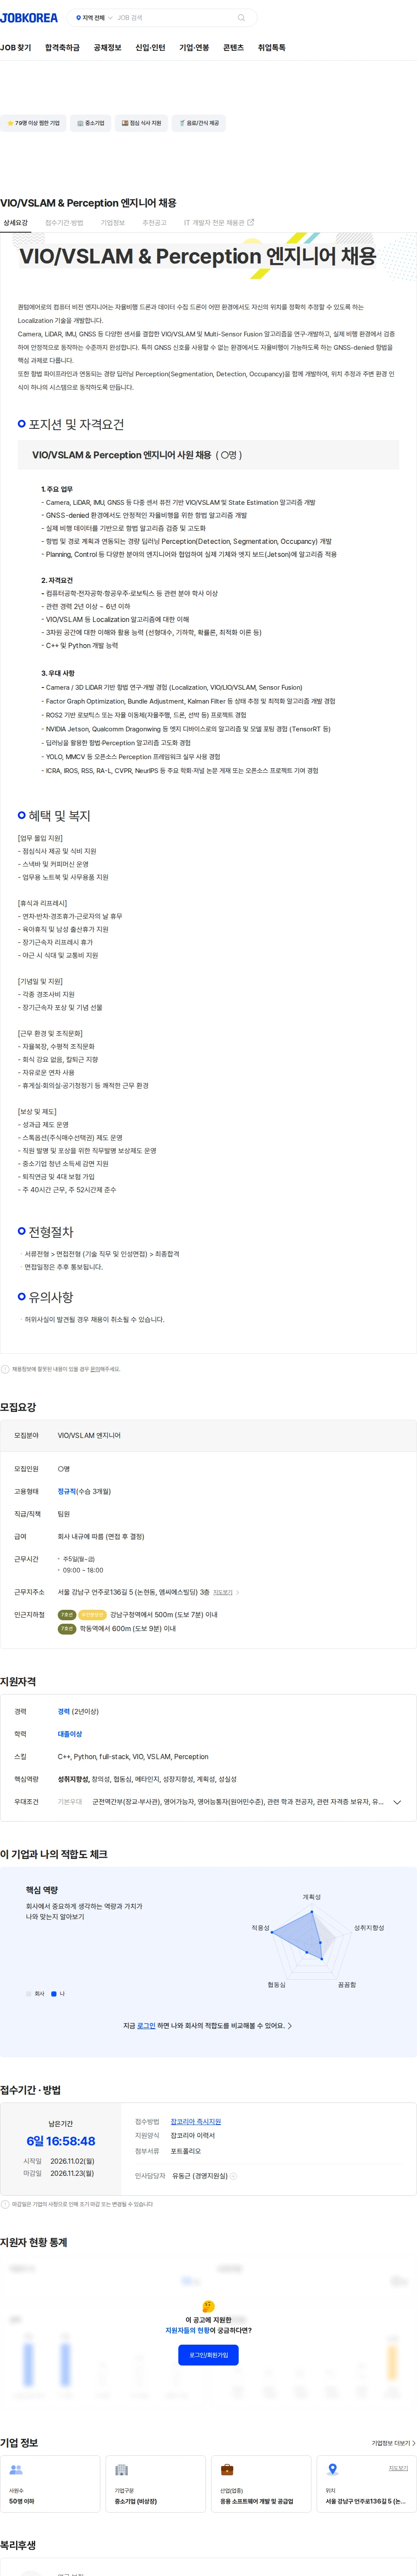
VIO/VSLAM & Perception 엔지니어 채용
공고 요약
 잡코리아
주요 업무
Camera, LiDAR, IMU, GNSS 다중 센서 퓨전 기반 VIO/VSLAM 및 State Estimation 알고리즘 개발
GNSS-denied 환경에서 자율비행을 위한 항법 알고리즘 개발
실제 비행 데이터 기반 항법 알고리즘 검증 및 고도화
항법·경로 계획과 연동되는 경량 딥러닝 Perception 개발: Detection, Segmentation, Occupancy
Planning, Control 분야 엔지니어와 협업해 실제 기체와 Jetson 엣지 보드에 알고리즘 적용
자격요건
VIO/VSLAM 등 Localization 알고리즘 이해
선형대수, 기하학, 확률론, 최적화 이론 등 3차원 공간 이해 및 활용 능력
C++ 및 Python 개발 능력
우대사항
Camera 및 3D LiDAR 기반 Localization, VIO/LIO/VSLAM, Sensor Fusion 연구·개발 경험
Factor Graph Optimization, Bundle Adjustment, Kalman Filter 등 상태 추정·최적화 알고리즘 개발 경험
ROS2 기반 로보틱스 또는 자율 이동체 프로젝트 경험
NVIDIA Jetson, Qualcomm Dragonwing 등 엣지 디바이스 포팅 및 TensorRT 경험
딥러닝 기반 항법·Perception 알고리즘 고도화 경험
YOLO, MMCV 등 오픈소스 Perception 프레임워크 실무 경험
주요 학회·저널 논문 게재 또는 오픈소스 프로젝트 기여 경험
군전역간부, 영어 가능자, 관련 학과 전공자, 관련 자격증 보유자, 유관 업무 경험자
보상 및 복리후생
급여 회사 내규에 따름, 면접 후 결정
점심식사 제공 및 식비 지원, 스낵바·커피머신 운영
야근 시 식대 및 교통비 지원
경조사비 지원, 장기근속자 포상 및 기념 선물
성과급 및 스톡옵션 제도
직무발명 보상제도 및 중소기업 청년 소득세 감면 지원
퇴직연금 및 4대 보험
근무환경
주 5일, 09:00~18:00 근무
자율복장, 수평적 조직문화, 회식 강요 없음, 칼퇴근 지향
자유로운 연차 사용, 휴게실·회의실·공기청정기 구비
전형절차
서류전형
기술 직무 및 인성면접
최종합격
지원방법
잡코리아 즉시지원
잡코리아 이력서 제출
포트폴리오 첨부
마감기한
2026년 11월 23일 23:59까지
퀀텀에어로 지원하기 전 이력서 Check
시간이 없다면 AI와 한번에 수정해보세요
공고 원문